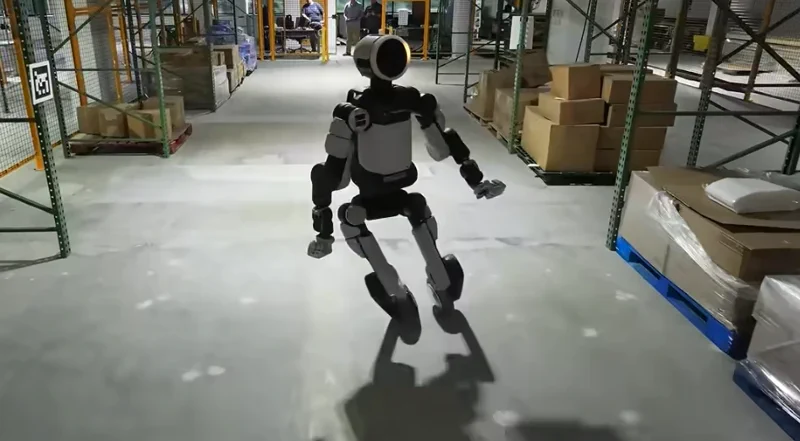
Gerade als man dachte, der Atlas von Boston Dynamics hätte das Einmaleins des aufrechten Gangs endlich perfektioniert, verpasst das Unternehmen seinem humanoiden Aushängeschild kurzerhand ein Paar handelsübliche Roller-Räder an den Knöcheln. Doch bevor Sie jetzt an eine Zukunft voller Roboter-Rollschuh-Discos denken: Das Ganze ist kein Strategiewechsel zum Konsumgütermarkt, sondern ein knallhartes Experiment. Es geht darum, die Aktuatoren des Roboters an ihre absoluten Belastungsgrenzen zu treiben.
In einem neuen Video und Blogpost stellt das zu Hyundai gehörende Unternehmen klar, dass diese bepuckte Konfiguration rein als „Forschungs-Testumgebung“ dient. Laut Andy Woo, Controls Engineer für Atlas, wolle man herausfinden, wie die Motoren und der auf Deep Reinforcement Learning (RL) basierende Ganzkörper-Controller unter extremem Stress interagieren. Das Experiment kombiniert klassische Motorsteuerung mit einer fortschrittlichen RL-Policy, die in Millionen von Simulationsläufen trainiert wurde. Dieser „Sim-to-Real“-Transfer lieferte beeindruckende Ergebnisse – darunter ein 360-Grad-Sprung aus der Drehung, der auf menschlichem Motion-Capture basiert und laut Team „beim ersten Versuch klappte“. Die KI lernte zudem völlig eigenständig, die Räder für Rollbewegungen und Drifts bei seitlichen Ausfallschritten zu nutzen – Manöver, die für die rein zweibeinige Version schlicht unmöglich wären.
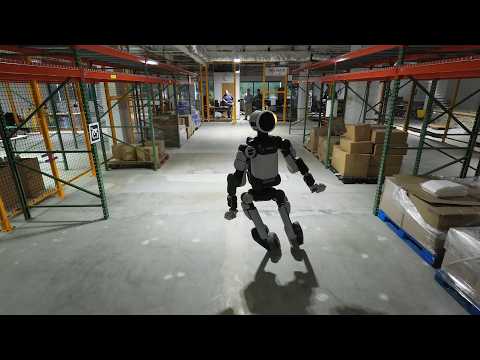
Die Hardware-Modifikation war dabei überraschend simpel: Ein einziger maßgefertigter Adapter reichte aus, um die Räder zu montieren. Für Woo war das Projekt ein echtes Highlight. „Ich habe meinen Gaming-PC während der gesamten Zeit nicht angerührt, weil das hier einfach viel mehr Spaß macht“, gibt er im Video offen zu.
Warum ist das wichtig?
Bei diesem Experiment geht es weniger darum, einen Rollschuh-Roboter zu bauen, als vielmehr um die Entwicklung von Resilienz für den Ernstfall. Indem Boston Dynamics die Hardware gezielt überlastet, sammeln sie wertvolle Daten über die Grenzen der Aktuatoren und potenzielle Fehlermodi. Der nächste Schritt besteht laut Woo darin, zu erforschen, wie Reinforcement Learning „emergente Verhaltensweisen erzeugen kann, um auf solche Hardware-Ausfälle zu reagieren“.
Es ist die unglamouröse, aber essenzielle Detailarbeit, die nötig ist, um Humanoide aus der kontrollierten Laborumgebung in die chaotische echte Welt zu bringen. Dort müssen sie als zuverlässige Werkzeuge funktionieren – selbst wenn mal ein Bauteil den Geist aufgibt. Die Räder sind in diesem Fall nur ein exzentrisches, datenreiches Mittel zum Zweck einer weitaus robusteren Zukunft.