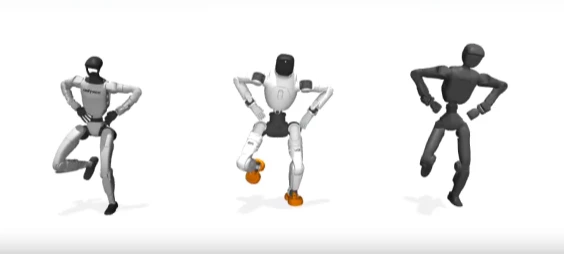
Jedes Mal, wenn ein neuer Roboterkörper das Licht der Welt erblickt, stehen Ingenieure vor demselben mühsamen Problem: Der KI-Controller muss von Grund auf neu trainiert werden. Das ist zeitfressend, teuer und – ehrlich gesagt – ziemlich ineffizient. Forscher des California Institute of Technology und des Georgia Institute of Technology haben nun mit MorphMimic eine Lösung präsentiert, die das Zeug zum Gamechanger hat: Eine einzige, universelle KI-Steuerung, die Humanoiden mit völlig unterschiedlichen Körperbau-Konzepten bändigt. Ob der kompakte Unitree G1, der AgiBot X2 Ultra oder der Booster T2 – sie alle tanzen nach derselben Pfeife, beziehungsweise nutzen exakt dieselben neuronalen Netzwerkgewichte, um komplexe Bewegungsabläufe aus einer gigantischen Bibliothek von 128.786 Motion-Clips abzurufen.
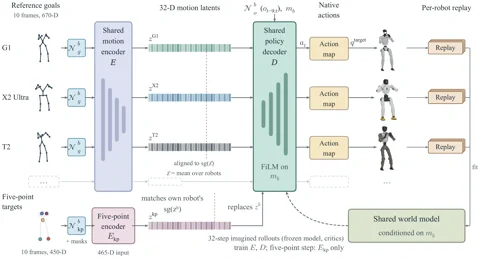
Der Clou an MorphMimic ist das Verständnis für die physische Form des Roboters, die sogenannte Morphologie. Das System basiert auf den Prinzipien von SuperMimic, einer hocheffizienten Trainingsmethode, bei der Roboter in einem gelernten, differenzierbaren Weltmodell üben. MorphMimic geht jedoch einen entscheidenden Schritt weiter: Zuerst werden die Gelenke jedes Roboters auf ein „kanonisches Layout“ projiziert – quasi eine gemeinsame Sprache für Bewegungen. Anschließend wird ein Deskriptor mit 125 Werten, der Details zu Antrieb, Geometrie und Masse enthält, in das gemeinsame Netzwerk eingespeist. Vereinfacht gesagt flüstert dieser Datensatz der KI ins Ohr: „Heute steuerst du einen großen, schweren Roboter mit extrem kraftvollen Beinen.“ Die KI generiert daraufhin präzise die passenden Motorbefehle für genau diesen Körper. Wer tiefer in den Code eintauchen möchte, findet das Projekt in einem öffentlichen GitHub-Repository.
Warum ist das ein Meilenstein?
Diese Forschung markiert den Wendepunkt von maßgeschneiderten Einzellösungen hin zu generalistischen KI-„Gehirnen“, die man einfach in neue Hardware „einstöpseln“ kann. Anstatt bei Null anzufangen, lässt sich eine mächtige, bereits trainierte Steuerung an einen neuen Roboter anpassen, indem man ihm lediglich dessen physische Spezifikationen mitgibt. Das senkt die Eintrittshürden für die Entwicklung neuer humanoider Plattformen massiv. Wie das Research Paper zum Projekt belegt, schneidet ein einheitliches Modell, das auf drei verschiedenen Robotern trainiert wurde, fast so gut ab wie spezialisierte Modelle – ein eindrucksvoller Beweis für die Tragfähigkeit des Konzepts. Wir bewegen uns mit Riesenschritten auf eine Zukunft zu, in der Roboter-Fähigkeiten so portabel sind wie Software-Apps. Hardware-Designer können sich so endlich auf Innovationen konzentrieren, ohne Angst haben zu müssen, den kompletten Steuerungs-Stack jedes Mal neu schreiben zu müssen.