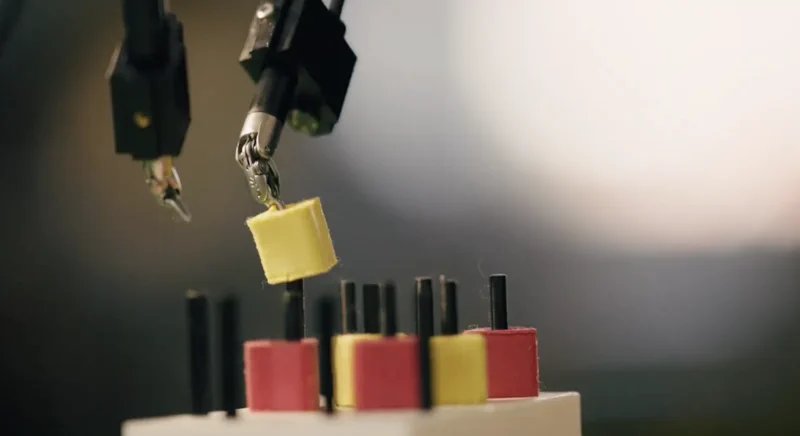
Ein globales Konsortium von Forschern, darunter ein Team der ungarischen Óbuda-Universität, nimmt sich derzeit eines der größten Nadelöhre der Medizinrobotik vor: den eklatanten Mangel an hochwertigen, großskalierten Daten. Ihre Lösung hört auf den Namen Open-H-Embodiment. Dabei handelt es sich um einen gewaltigen Open-Source-Datensatz, der chirurgischen Robotern so etwas wie ein kollektives Gedächtnis verleihen und die Entwicklung autonomer Fähigkeiten massiv beschleunigen soll. Das Projekt schickt sich an, für die robotergestützte Chirurgie das zu werden, was ImageNet einst für die Computer Vision war: ein fundamentales Sprungbrett für eine völlig neue Generation von KI.
Die schiere Dimension des Projekts markiert einen radikalen Bruch mit bisherigen Ansätzen. Während ältere Datensätze oft nur wenige Stunden Videomaterial eines einzelnen Robotertyps umfassten, liefert Open-H-Embodiment rund 780 Stunden synchronisierte Video- und Kinematikdaten. Diese gigantische Sammlung stammt von fast 50 Institutionen weltweit und deckt 20 verschiedene Roboterplattformen ab – darunter auch das weit verbreitete da Vinci Surgical System von Intuitive Surgical, Inc. Maßgebliche ungarische Beiträge kamen vom Antal Bejczy Center for Intelligent Robotics der Óbuda-Universität; Forscher wie Eszter Lukács, Tamás Haidegger und Kristóf Takács werden prominent als Koautoren geführt, was die Bedeutung der ungarischen Expertise in diesem internationalen Kraftakt unterstreicht. Der gesamte Datensatz samt Dokumentation steht bereits auf dem GitHub-Repository des Projekts zur Verfügung.
Dieser standardisierte Datenschatz befeuert bereits jetzt wegweisende Forschung, wie das begleitende Paper „Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics“ detailliert beschreibt. Die Daten dienen als Trainingsfutter für sogenannte Foundation Models wie GR00T-H, ein Vision-Language-Action (VLA) Modell für chirurgische Aufgaben, sowie Cosmos-H-Surgical-Simulator, ein Weltmodell zur Erstellung realistischer Simulationen. Wichtig ist hierbei: Wir befinden uns noch im präklinischen Bereich. Die Daten stammen aus Laborumgebungen und zeigen Aufgaben wie das Nähen oder das Umsetzen von Objekten an Phantomen und Ex-vivo-Gewebe, nicht etwa Eingriffe an lebenden Patienten.
Warum ist das ein Gamechanger?
Seit Jahren tritt die Entwicklung autonomer Chirurgie-Systeme auf der Stelle, weil wertvolle Daten in Silos gefangen sind. Jede Forschungseinrichtung und jeder Roboterhersteller kocht sein eigenes proprietäres Süppchen. Das macht es fast unmöglich, generalistische KI-Modelle zu trainieren, die plattformübergreifend funktionieren. Open-H-Embodiment reißt diese Mauern nun ein und schafft eine gemeinsame, öffentliche Basis. Das demokratisiert die Forschung: Plötzlich können auch kleinere Labore mit den Tech-Giganten konkurrieren. Das Ziel ist dabei keineswegs, den Chirurgen zu ersetzen. Vielmehr geht es um hyper-kompetente Roboter-Assistenten, die ermüdende Teilschritte übernehmen, die Belastung für das Personal senken und langfristig die Präzision sowie die Patientensicherheit auf ein neues Level heben.