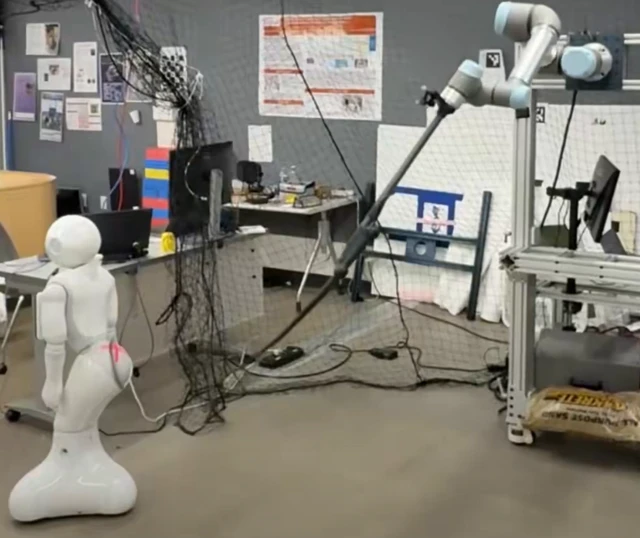
In einem Moment, der wohl als historischer Wendepunkt für die zwischenrobotischen Beziehungen – oder zumindest deren Machtdynamik – in die Geschichte eingehen wird, haben Forschende der Carnegie Mellon University einem Roboterarm beigebracht, wie man einen Pepper-Roboter mit chirurgischer Präzision auspeitscht. Was auf den ersten Blick wie mutwillige Roboter-Schikane wirkt, ist in Wahrheit eine beeindruckende Demonstration von DeformX. Dieses neue Simulations-Framework wurde entwickelt, um die widerspenstige Physik verformbarer Objekte wie Seile, Kabel oder eben Peitschen zu meistern. Das Projekt setzt auf einen extrem präzisen Sim-to-Real-Transfer – und wenn man sich die Ergebnisse so ansieht, sollte Peppers reales Pendant in Zukunft wohl besser einen respektvollen Sicherheitsabstand einhalten.